01
Erfassungsstrategie
Scannerpositionen werden um die benötigten Flächen, erwartete Verdeckungen und den Detailgrad geplant.
 Canopus Innovation
Technologie & Genauigkeit
Live capture / 360°
Status: recording
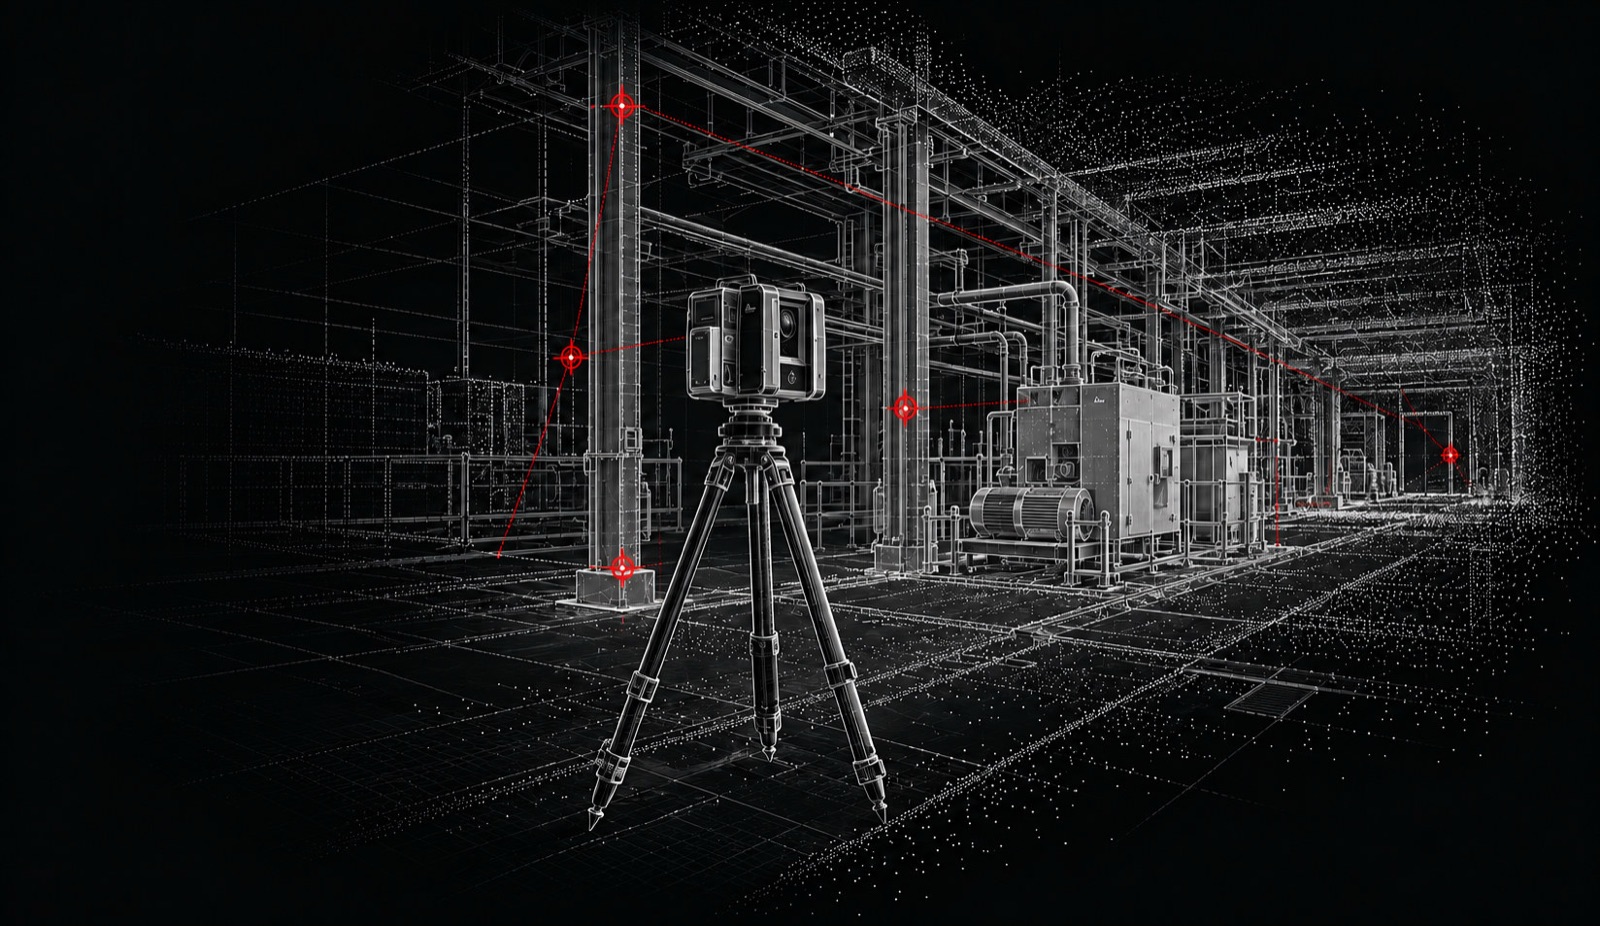
Der Leica RTC360 erfasst den Standort. Unsere Planung, Registrierung, Prüfung und Lieferung macht daraus eine verlässliche räumliche Referenz für Konstruktion, Fertigung und Montage.
Wie Daten entstehen
Gerätespezifikationen zählen, sind aber nur ein Teil des Ergebnisses. Stationsabstand, Sichtlinie, Oberflächenüberlappung, Bewegung vor Ort, Kontrolle und Registrierung beeinflussen die Qualität des finalen Datensatzes.
Wir definieren, was die Daten tragen müssen, bevor wir mobilisieren, und legen Erfassung und Prüfung um diese Entscheidung — ob allgemeines Hallenlayout, Passprüfung oder gemessene Montageschnittstellen.
01
Scannerpositionen werden um die benötigten Flächen, erwartete Verdeckungen und den Detailgrad geplant.
02
Benachbarte Stationen teilen genug Geometrie, damit sich Setups zu einem konsistenten Standortmodell verbinden.
03
Ziele, bekannte Koordinaten oder Vermessungskontrolle, wenn der Koordinatenrahmen es verlangt.
04
Registrierung, Abdeckung und Projektanforderungen werden geprüft, bevor Modellierung, Vergleich oder Übergabe beginnt.
Aus dem Feld
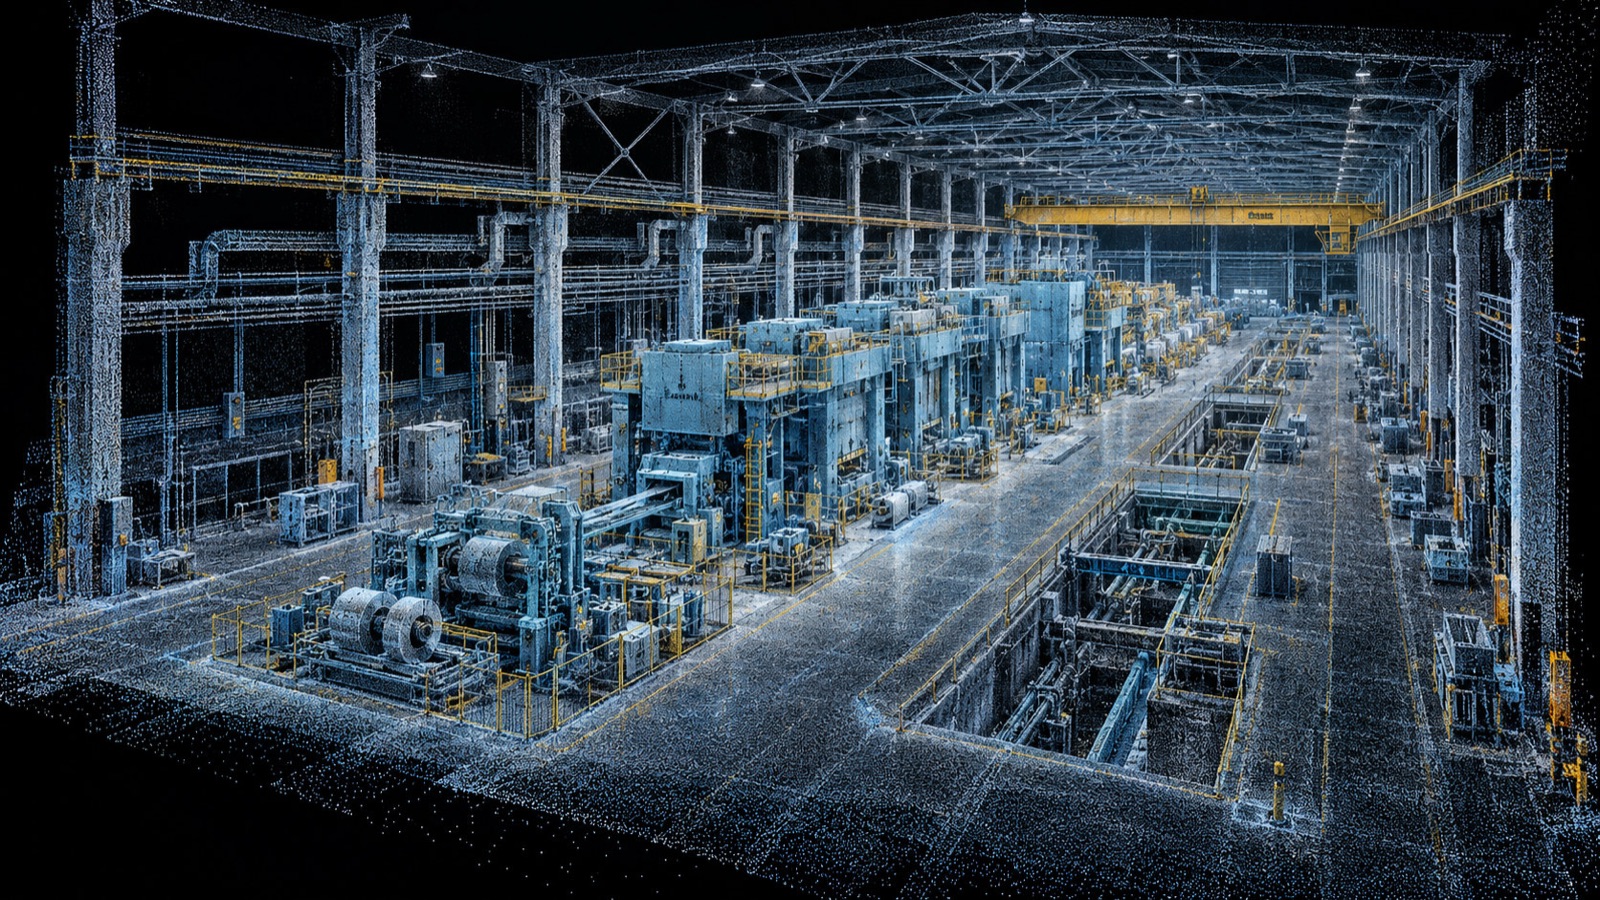

Genauigkeit ist definiert
Mit dem Leica RTC360 erfassen wir 3D-Daten im Millimeterbereich. Leica gibt eine 3D-Punktgenauigkeit von etwa 1,9 mm auf 10 m, 2,9 mm auf 20 m und 5,3 mm auf 40 m an. Die finale Projektgenauigkeit hängt zusätzlich von Scanentfernung, Überlappung, Standortbedingungen, Registrierung und Liefergegenstand ab. Vor der Mobilisierung definieren wir die Zieltoleranz, planen Positionen und Vermessungskontrolle und prüfen den registrierten Datensatz vor der Lieferung.
1,9 mm
3D-Punktgenauigkeit auf 10 m
2,9 mm
3D-Punktgenauigkeit auf 20 m
5,3 mm
3D-Punktgenauigkeit auf 40 m
2 Mio.
Maximale Punkte pro Sekunde
Veröffentlichte 3D-Punktgenauigkeit des Leica RTC360. Die finale registrierte Projektgenauigkeit wird gegen die vereinbarte Toleranz vor der Lieferung geprüft.
Was das Ergebnis ändert
01
Veröffentlichte Toleranzen gelten für repräsentative Arbeitsabstände, nicht wie bei fernen Bauwerken.
02
Laserscanning erfasst sichtbare Flächen. Weitere Positionen decken verdeckte Maschinen, Schutz, Innenräume und enge Gänge.
03
Bewegte Personen und Fahrzeuge, Vibration, Staub, reflektierende Oberflächen und transparente Materialien können Abdeckung oder Rauschen beeinflussen.
04
Einzelne Stationen überlappen, werden ausgerichtet und wo nötig an Kontrolle in einem vereinbarten Koordinatensystem angebunden.
Registrierung & Qualität
Die Feldaufnahme wird so verarbeitet, dass aus Stationen ein Standortmodell wird. Überlappende Stationen werden ausgerichtet, die Registrierung geprüft, Störpunkte entfernt und der Datensatz für die vereinbarten Liefergegenstände vorbereitet.
Gemessene Geometrie
Eine Punktwolke ist eine dichte Aufnahme sichtbarer Flächen, kein Röntgen der Anlage. Diese Grenze zu verstehen gehört zur Planung einer nützlichen Aufnahme.
Liefergegenstände & Dateiformate
Die Ausgabe richtet sich nach den Viewing-, Zeichen-, Modell- und Vergleichs-Workflows, die Ihr Team schon nutzt — nicht nach einem proprietären Viewer, den es erst lernen muss.
| Deliverable | Format | Used for |
|---|---|---|
| Registrierte Punktwolke | E57 · PTS / PTX | Softwareunabhängige Messdaten zum Ansehen, Messen und Weiterverarbeiten. |
| Autodesk-Scanprojekt | RCP / RCS | Registriertes Scanprojekt für kompatible Autodesk-Konstruktions- und Koordinations-Workflows. |
| 2D-Ist-Dokumentation | DWG · DXF · PDF | Bemaßte Grundrisse, Ansichten und Schnitte aus gemessenen Bedingungen. |
| 3D-Engineering-Modell | STEP · IGES · natives CAD | Genaue gebaute Geometrie für Layout, Freigang, Schnittstellen und Passprüfung. |
| BIM- / Koordinationsmodell | IFC · NWD / NWC | Gemeinsame Geometrie für Architektur, Tragwerk und TGA, wenn im Scope. |
| Visuelle Standortreferenz | 360°-Panoramen · Stills | Fotografischer Kontext für Teams, die die Anlage nicht vor Ort sehen. |
Planungsfragen
Die Anforderung definieren
Standort, die geplante Entscheidung, die benötigten Ausgaben und bekannte Toleranzen oder Koordinaten. Wir definieren Erfassung und Prüfung um diesen Zweck.
Büro
Am Ohlenberg 19, 64390 Erzhausen, Germany
Zeiten
Montag–Freitag: 8:00–17:00 Uhr