01
Estrategia de captura
Las posiciones del escáner se planifican alrededor de las superficies necesarias, oclusiones esperadas y nivel de detalle.
 Canopus Innovation
Tecnología y precisión
Live capture / 360°
Status: recording
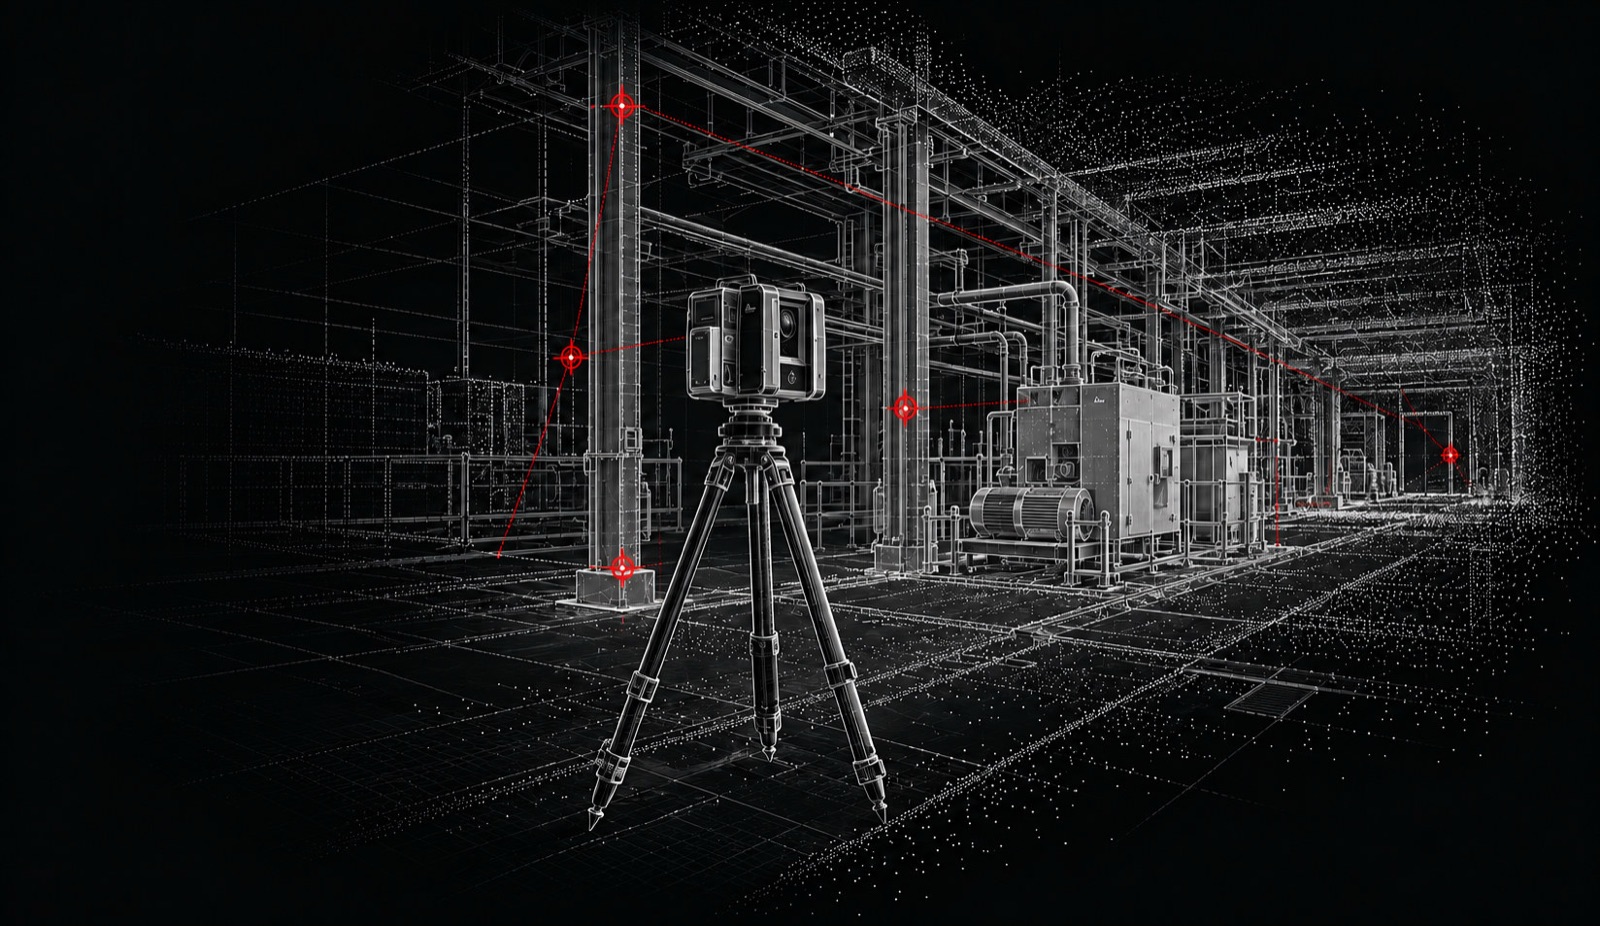
El Leica RTC360 captura el sitio. Nuestra planificación, registro, verificación y entrega convierten esa captura en una referencia espacial fiable para diseño, fabricación e instalación.
Cómo se construyen los datos
Las especificaciones del instrumento importan, pero son solo una parte del resultado. Distancia entre estaciones, línea de visión, solape de superficies, movimiento en planta, control y registro influyen en la calidad del dataset final.
Definimos qué deben sostener los datos antes de movilizar, y diseñamos captura y verificación alrededor de esa decisión — sea un layout general, un encaje de equipos o interfaces de instalación medidas.
01
Las posiciones del escáner se planifican alrededor de las superficies necesarias, oclusiones esperadas y nivel de detalle.
02
Estaciones adyacentes comparten geometría suficiente para combinar setups en un modelo de sitio coherente.
03
Dianas, coordenadas conocidas o control topográfico cuando el marco de coordenadas lo exige.
04
Registro, cobertura y requisitos del proyecto se revisan antes de modelar, comparar o entregar.
Desde el campo

La precisión se acota
Con el Leica RTC360 capturamos datos 3D a nivel milimétrico. Leica especifica una precisión 3D de punto de aproximadamente 1,9 mm a 10 m, 2,9 mm a 20 m y 5,3 mm a 40 m. La precisión final del proyecto también depende de distancia, solape, condiciones de sitio, registro y entregable. Antes de movilizar definimos la tolerancia objetivo, planificamos posiciones y control, y verificamos el dataset registrado antes de entregar.
1,9 mm
Precisión 3D de punto a 10 m
2,9 mm
Precisión 3D de punto a 20 m
5,3 mm
Precisión 3D de punto a 40 m
2M
Puntos máximos por segundo
Precisión 3D de punto publicada del Leica RTC360. La precisión final registrada del proyecto se verifica contra la tolerancia acordada antes de la entrega.
Qué cambia el resultado
01
Las tolerancias publicadas se expresan a distancias de trabajo representativas, no como en estructuras lejanas.
02
El escaneo láser registra superficies visibles. Se usan más posiciones para cubrir maquinaria ocluida, protecciones, interiores y pasillos congestionados.
03
Personas y vehículos en movimiento, vibración, polvo, acabados reflectantes y materiales transparentes pueden afectar cobertura o crear ruido que hay que gestionar.
04
Las estaciones individuales se solapan, se alinean y, cuando hace falta, se conectan a control en un sistema de coordenadas acordado.
Registro y control de calidad
La captura de campo se procesa para que una serie de estaciones se convierta en un modelo de sitio. Las estaciones solapadas se alinean, se revisa el registro, se retira el clutter y el dataset se prepara para el conjunto de entregables acordado.
Geometría medida
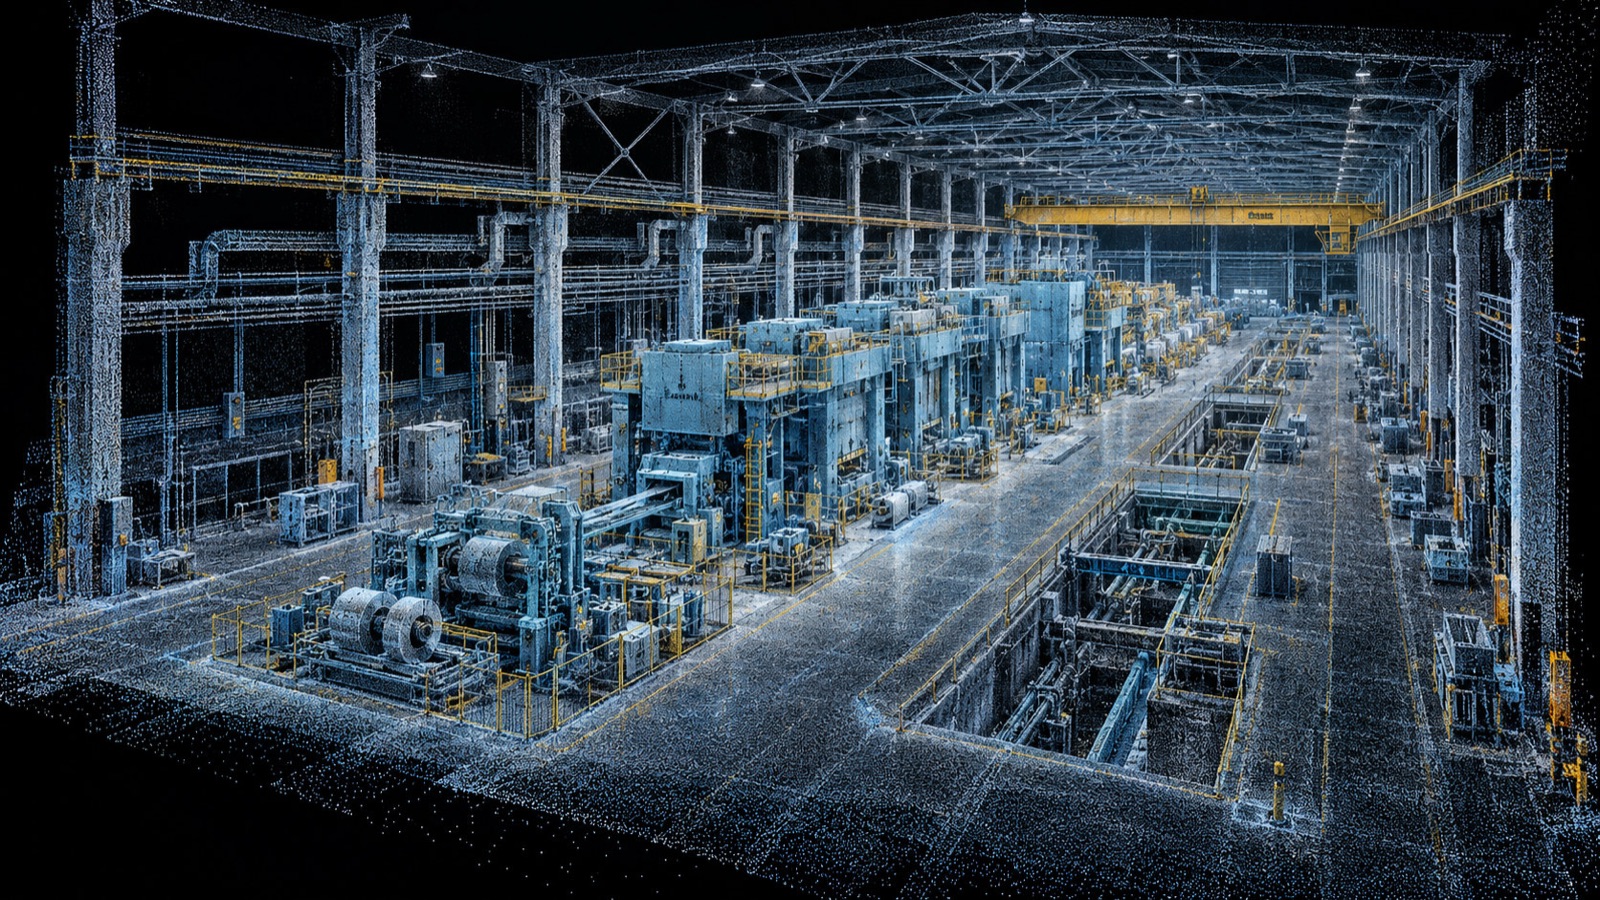
Una nube de puntos es un registro denso de superficies visibles, no una radiografía de la planta. Entender ese límite forma parte de planificar un levantamiento útil.
Entregables y formatos
La salida se define alrededor de flujos de visualización, dibujo, modelado y comparación que su equipo ya usa — no un visor propietario que tengan que aprender.
| Deliverable | Format | Used for |
|---|---|---|
| Nube de puntos registrada | E57 · PTS / PTX | Datos medidos independientes del software para ver, medir y procesar. |
| Proyecto de escaneo Autodesk | RCP / RCS | Proyecto de escaneo registrado para flujos Autodesk de diseño y coordinación. |
| Documentación as-built 2D | DWG · DXF · PDF | Plantas, alzados y secciones acotados extraídos de condiciones medidas. |
| Modelo 3D de ingeniería | STEP · IGES · CAD nativo | Geometría construida precisa para layout, holguras, interfaces y encaje. |
| Modelo BIM / coordinación | IFC · NWD / NWC | Geometría compartida para arquitectura, estructura y MEP cuando entra en el alcance. |
| Referencia visual de planta | Panoramas 360° · stills | Contexto fotográfico para equipos que revisan la planta lejos del sitio. |
Preguntas de planificación
Definir el requisito
El sitio, la decisión prevista, las salidas requeridas y cualquier tolerancia o coordenada conocida. Definiremos captura y verificación alrededor de ese propósito.
Oficina
Am Ohlenberg 19, 64390 Erzhausen, Germany
Horario
Lunes–viernes: 8:00–17:00